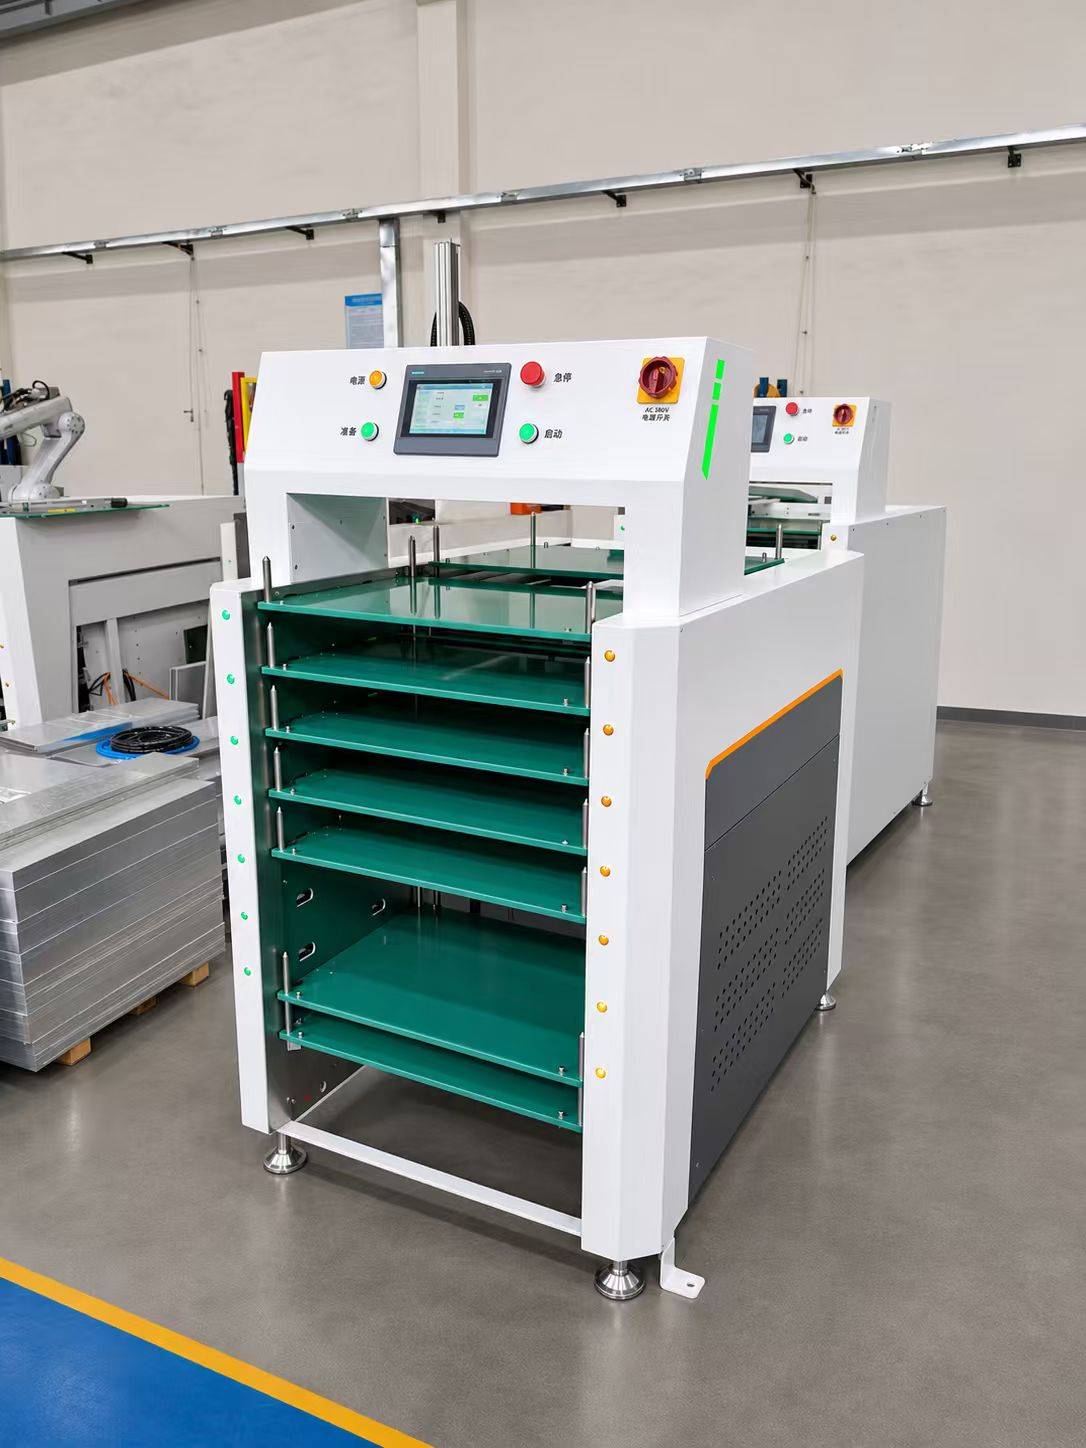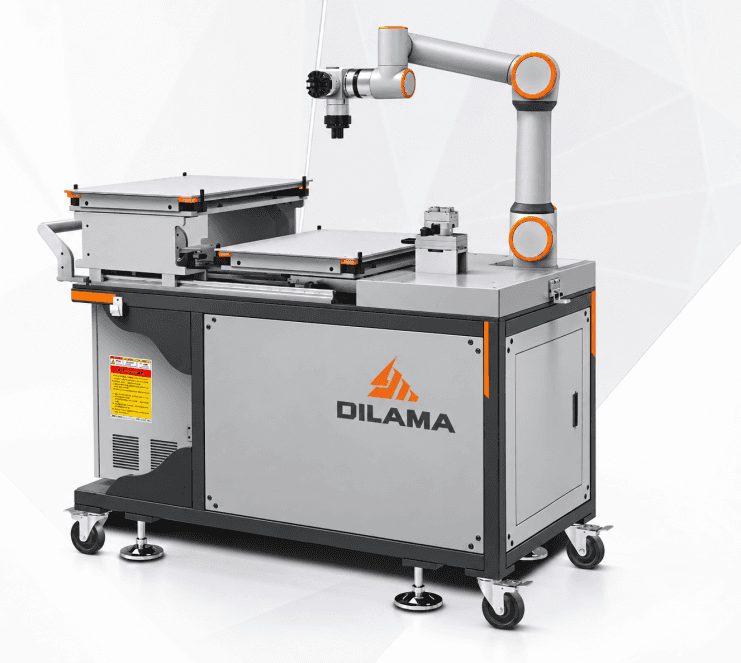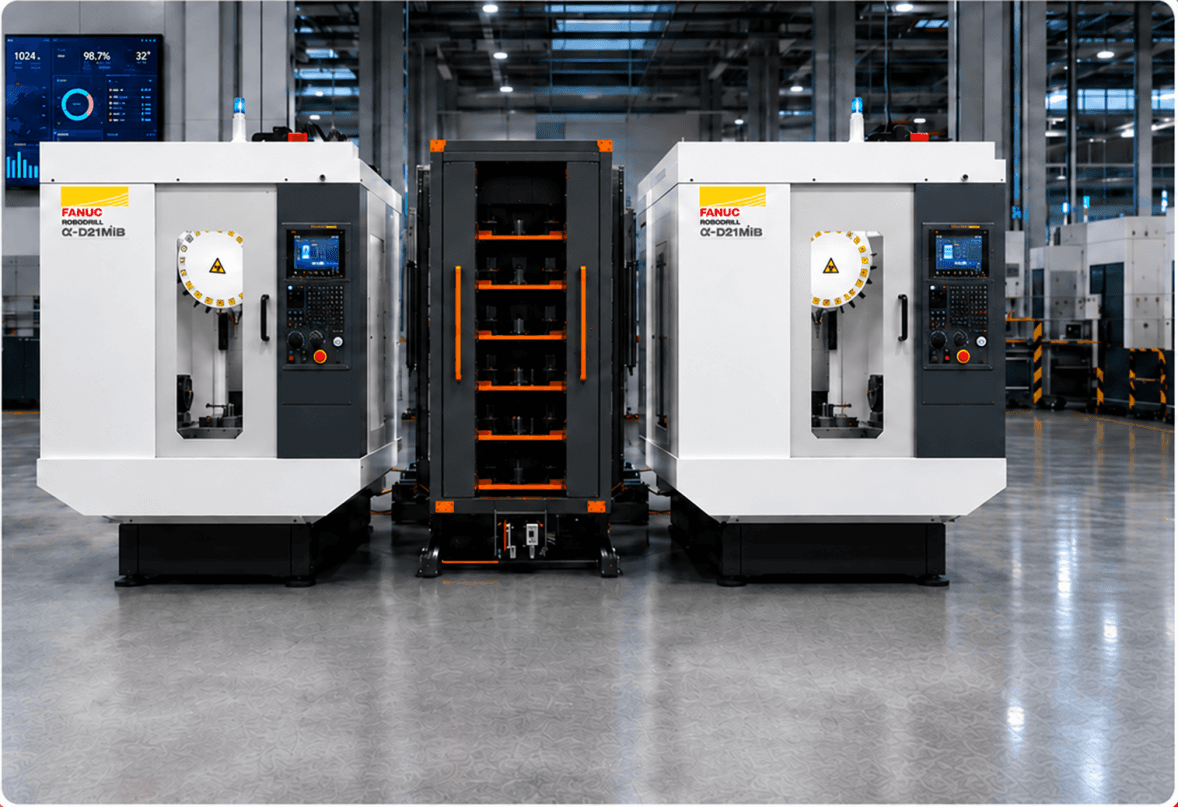
En prenant pour exemple le robot portique standard, deux configurations principales sont disponibles : intégrée et de type divisé (certains paramètres clés sont présentés ci-dessous) :
Composant | Article de spécification | Configuration intégrée | Configuration de type fractionné |
Axe Z | Structure / Voyage | Profilé en aluminium 100 × 150 mm / 1 300 mm | Profilé en aluminium 100 × 150 mm / 1 900 mm (ou sur mesure) |
Axe Y | Structure / Voyage | Profilé en aluminium 100 × 150 mm / 850 mm | Profilé en aluminium 100 × 150 mm / 1 200 mm |
Axe X | Structure / Voyage | Profilé en aluminium 100 × 150 mm / 1 000 mm | Profilé en aluminium 100 × 150 mm / 2 200 mm |
Système d'entraînement | Transmission | servomoteur 750 W + réducteur / crémaillère | servomoteur 750 W + réducteur / crémaillère |
Alimentation en air | Pression atmosphérique | 0,6–0,8 MPa | 0,6–0,8 MPa |
Poids de la pièce brute | Capacité de charge utile | 1,2–2 kg (capacité supérieure disponible sur demande) | 1,2–3 kg (capacité supérieure disponible sur demande) |
Système de contrôle | Marque / Modèle | Contrôleur intégré propriétaire basé sur un bus | Contrôleur intégré propriétaire basé sur un bus |
Dimensions du plateau | Longueur × Largeur × Épaisseur | 420 × 600 × 19 mm | 420 × 600 × 19 mm |