パラメータ | 短距離バージョン | ロングリーチバージョン |
軸の数 | 6 | 6 |
到着 | 922 mm | 1,400 mm |
ペイロード | 5kg | 10kg |
再現性 | ±0.02 mm | ±0.05 mm |
ワークピース供給/トレイ式 | 格子模様のトレイ | 格子模様のトレイ |
トレイの数 | 2 | 2 |
トレイの寸法 | 420 × 500 mm | 420 × 680 mm |
全体寸法(長さ×幅) | 1,480 × 650 mm | 1,890 × 750 mm |
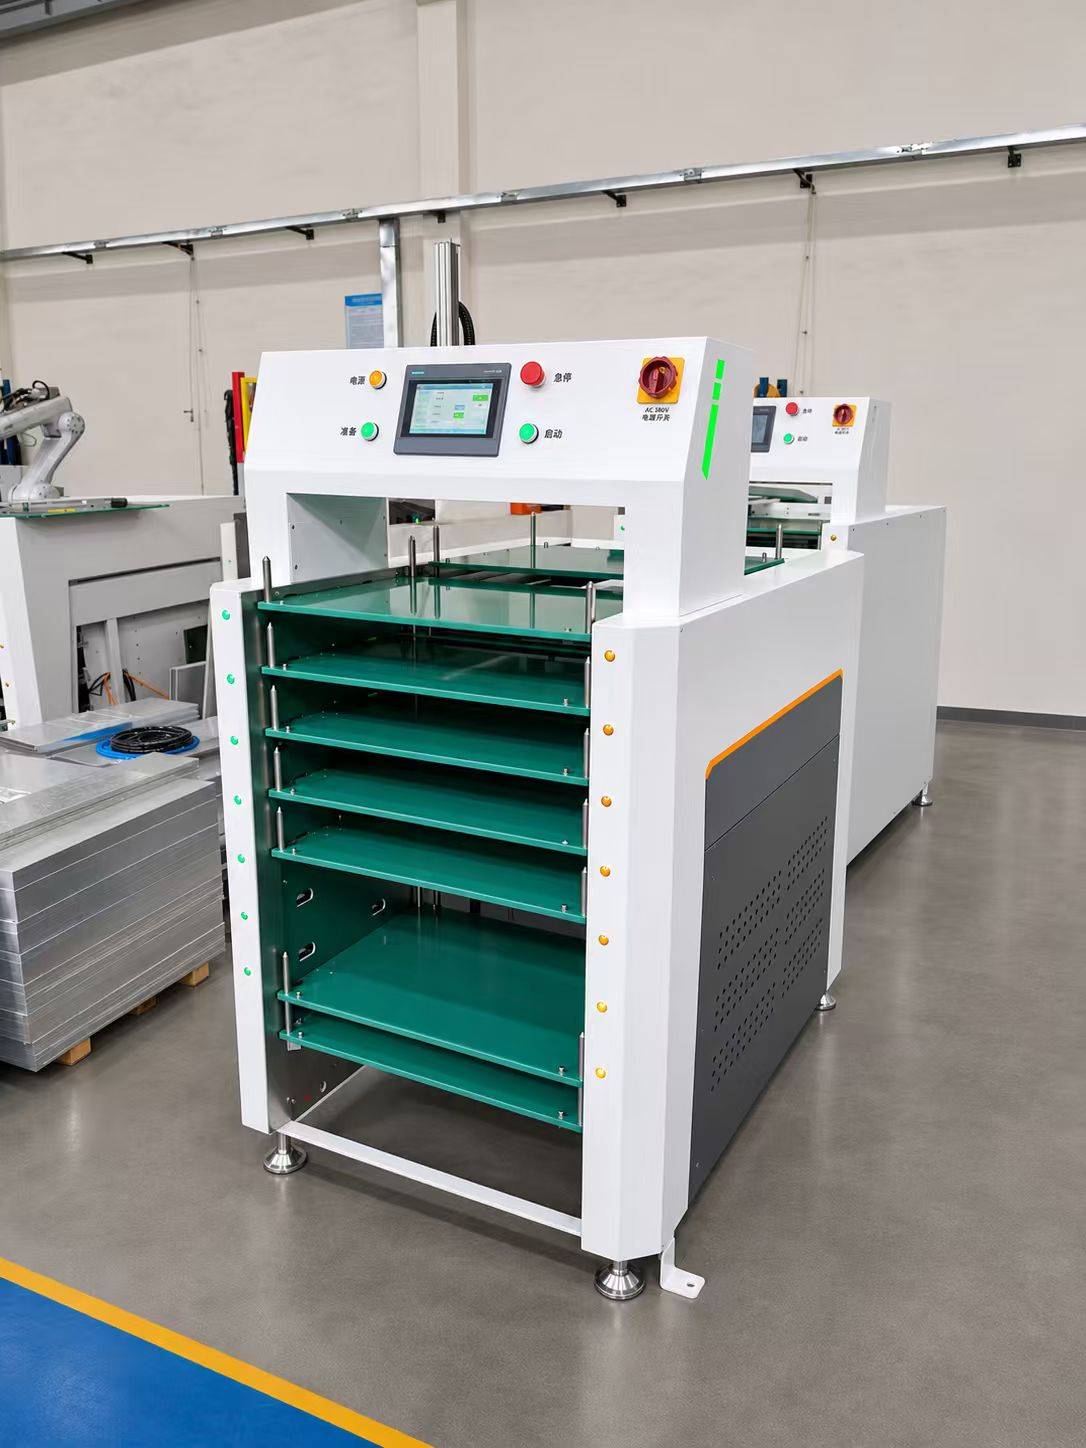
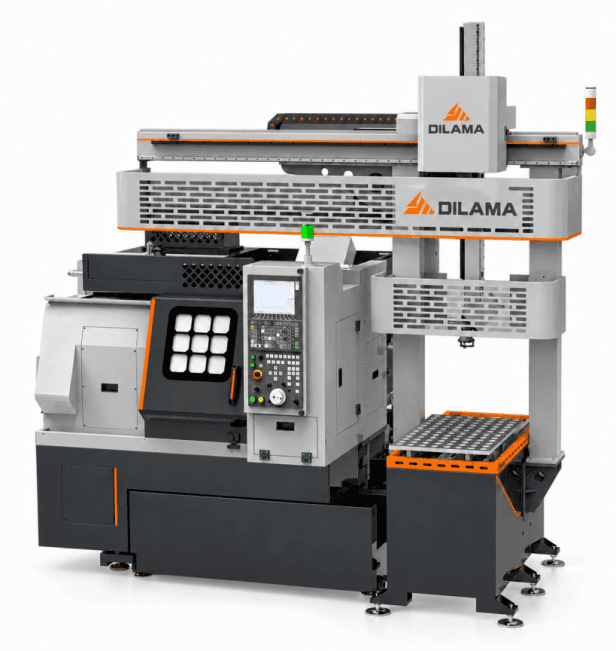
6軸ロボット、力制御システム、ビジョン誘導式フレキシブルトレイ、および移動式ベースを組み合わせた統合型ワークステーション。
人間とロボットの協働における安全性を最優先事項とし、力制御技術と画像認識技術を用いることで、特注トレイを必要とせずに高精度なピッキングを実現します。これにより、段取り替えコストを削減するとともに、製造現場の適応性と加工品質を向上させます。
アプリケーション
柔軟な機械操作
このロボットには、コンパクトな設計で、ストローク、把持力、開閉速度を調整できる独自の電動グリッパーが搭載されています。これらの調整機能により、精密部品の損傷を防ぎ、効率的な積み下ろしが可能になります。
視覚誘導によるピッキングと適応型位置決め
ビジョンベースのガイダンスは、非常に小さなクリアランスや回転位置合わせを伴う、コンプライアンスに準拠したピックアンドプレース作業など、適応的なピッキングと位置決めをサポートします。
インテリジェントなトレイ管理
ビジョンガイド式フレキシブルトレイと併用することで、このシステムは部品の種類ごとに専用のカスタムトレイを用意することなく、幅広い種類の部品に対応できます。これにより、迅速な切り替えが可能になり、カスタムトレイの製作も不要になります。
人間とロボットの協働
このワークステーションは、共有ワークスペースにおける共同作業をサポートします。衝突防止機能や自動位置合わせ機能などの力制御機能により、安全な操作が確保されます。
利用できるビデオはありません
ハイライト
1
力制御による柔軟な荷重
非常に小さなクリアランスや回転位置合わせを伴う、規格に準拠したピックアンドプレース動作をサポートするほか、自動位置合わせや衝突防止機能も備えています。
2
力制御システム
力制御システム:独自の6次元力/トルクセンサー、独自の力制御アルゴリズム、独自の制御システム、および独自の電動グリッパーが連携して動作するように設計されており、システムの互換性、安定した動作、および効率的なパフォーマンスを保証します。
3
特注工具不要のフレキシブルトレイ
画像認識によるトレイ認識により、部品の種類ごとに専用のトレイを製造する必要がなくなり、段取り替えコストを大幅に削減できます。
4
高精度電動グリッパー
独自の電動グリッパーは、ストローク、把持力、速度を調整できるため、精密部品の損傷を防ぐのに役立ちます。
5
安全な人間とロボットの協働
統合された力制御技術は、共有作業スペースにおける協調作業を支援し、作業安全性の向上に貢献します。
6
機械加工向けソフトウェア
従来のPLCベースのオペレータインターフェースとは異なり、このソフトウェアは実際の機械加工ワークフローに基づいて設計されており、直感的で便利な現場での操作性を重視しています。習得が容易で、新しい部品への設定変更も迅速に行えます。
この製品について質問がありますか?
お問い合わせください