المعلمة | نسخة قصيرة المدى | نسخة طويلة المدى |
عدد المحاور | 6 | 6 |
يصل | 922 مم | 1400 مم |
الحمولة | 5 كجم | 10 كجم |
قابلية التكرار | ±0.02 مم | ±0.05 مم |
تغذية قطعة العمل / نوع الصينية | صينية بنمط شبكي | صينية بنمط شبكي |
عدد الصواني | 2 | 2 |
أبعاد الصينية | 420 × 500 مم | 420 × 680 مم |
الأبعاد الكلية (الطول × العرض) | 1480 × 650 مم | 1890 × 750 مم |
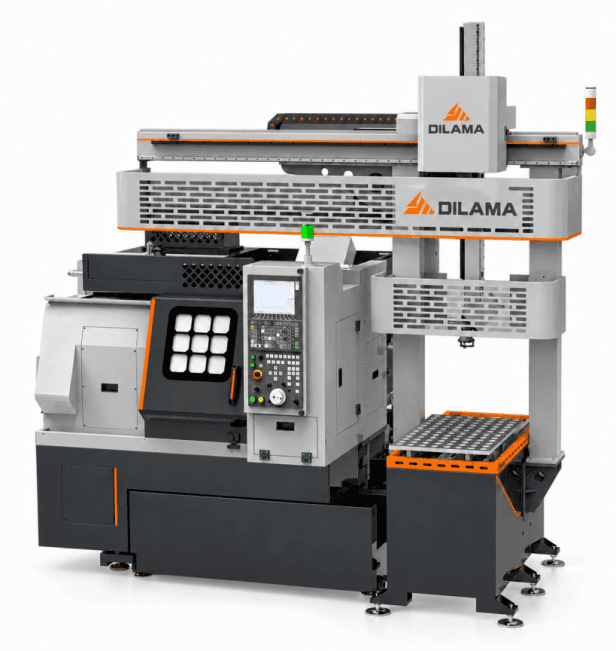
محطة عمل متكاملة تجمع بين روبوت سداسي المحاور، ونظام التحكم في القوة، وصواني مرنة موجهة بالرؤية، وقاعدة متحركة.
مع إيلاء أولوية قصوى لسلامة التعاون بين الإنسان والروبوت، تُمكّن تقنيات التحكم بالقوة والرؤية من التقاط المنتجات بدقة عالية دون الحاجة إلى صواني مُصممة خصيصًا. وهذا يُقلل من تكاليف تغيير العمليات مع تحسين مرونة أرضية المصنع وجودة التصنيع.
التطبيقات
تشغيل الآلات المرنة
تم تجهيز الروبوت بذراع كهربائية خاصة تتميز بتصميمها المدمج وإمكانية تعديل شوطها وقوة إمساكها وسرعة فتحها وإغلاقها. تساعد هذه التعديلات على منع تلف الأجزاء الدقيقة وتمكين التحميل والتفريغ بكفاءة.
الانتقاء الموجه بالرؤية والتحديد التكيفي للموقع
يدعم التوجيه القائم على الرؤية عمليات الانتقاء والوضع التكيفية، بما في ذلك عمليات الانتقاء والوضع المتوافقة التي تتضمن مسافات صغيرة جدًا ومحاذاة دورانية.
إدارة ذكية للصواني
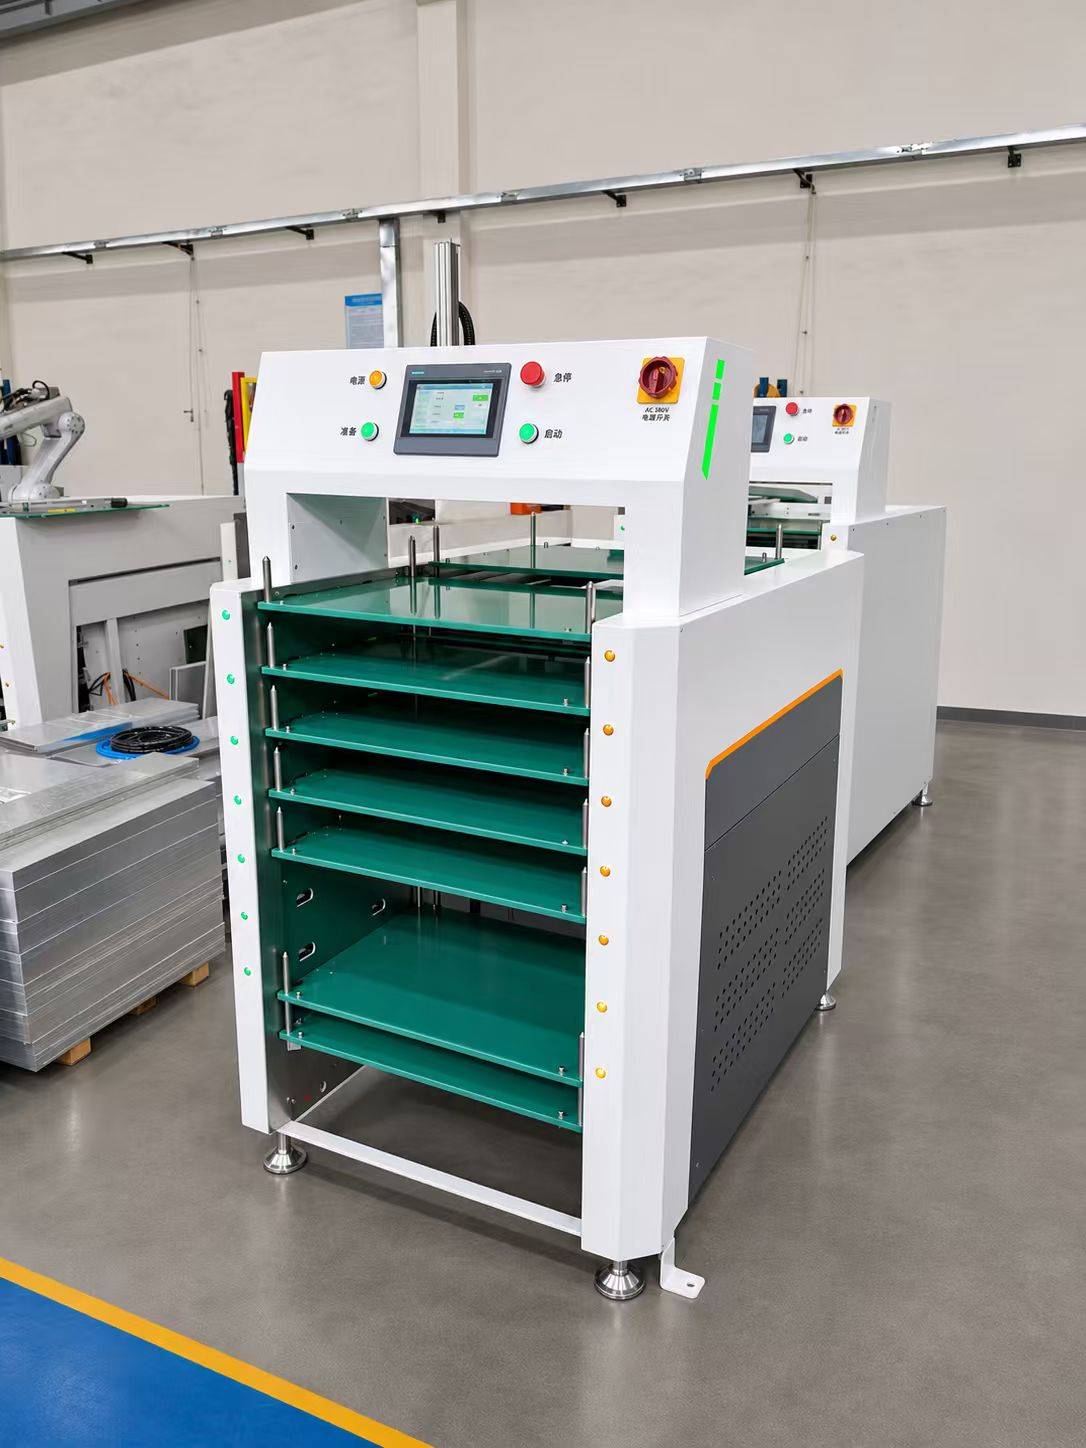
عند استخدام النظام مع الصواني المرنة الموجهة بالرؤية، فإنه يستوعب مجموعة واسعة من القطع دون الحاجة إلى صواني مخصصة لكل نوع من القطع. وهذا يتيح تغييرات سريعة ويغني عن الحاجة إلى تصنيع صواني مخصصة.
التعاون بين الإنسان والروبوت
تدعم محطة العمل التشغيل التعاوني في مساحة عمل مشتركة. وتساعد وظائف التحكم في القوة، بما في ذلك الحماية من التصادم والمحاذاة التلقائية، على ضمان التشغيل الآمن.
لا يوجد فيديو متاح
أبرز
1
التحميل المرن المتحكم فيه بالقوة
يدعم عمليات الالتقاط والوضع المتوافقة التي تتضمن مسافات صغيرة جدًا ومحاذاة دورانية، بالإضافة إلى المحاذاة التلقائية والحماية من التصادم.
2
نظام التحكم بالقوة
نظام التحكم في القوة: تم تصميم مستشعر القوة/العزم سداسي الأبعاد الخاص، وخوارزمية التحكم في القوة الخاصة، ونظام التحكم الخاص، والمقبض الكهربائي الخاص للعمل معًا، مما يضمن توافق النظام والتشغيل المستقر والأداء الفعال.
3
صواني مرنة بدون أدوات مخصصة
يؤدي التعرف على الصواني باستخدام الرؤية إلى إلغاء الحاجة إلى تصنيع صواني مخصصة لكل نوع من أنواع الأجزاء، مما يقلل بشكل كبير من تكاليف التغيير.
4
ماسك كهربائي عالي الدقة
تتميز أداة الإمساك الكهربائية الخاصة بالشركة بإمكانية ضبط الشوط وقوة الإمساك والسرعة للمساعدة في منع تلف الأجزاء الدقيقة.
5
تعاون آمن بين الإنسان والروبوت
تدعم تقنية التحكم المتكاملة في القوة العمليات التعاونية في مساحة عمل مشتركة، مما يساعد على تعزيز السلامة التشغيلية.
6
برامج موجهة نحو التصنيع الآلي
بخلاف واجهات التشغيل التقليدية القائمة على وحدات التحكم المنطقية القابلة للبرمجة (PLC)، صُمم هذا البرنامج ليتوافق مع سير عمليات التصنيع الواقعية، مع التركيز على التشغيل البديهي والمريح في ورشة العمل. يتميز بسهولة تعلمه وسرعة إعادة تهيئته للأجزاء الجديدة.
هل لديك أسئلة حول هذا المنتج؟
تواصل معنا